-資機材自動搬送ロボット-
建設業界で働き方改革や持続可能な就労環境づくりが進む中、建設現場のさらなるスマート化と生産性向上が求められています。なかでも、日々大量に搬入される資機材を各作業フロアへ運ぶ揚重・運搬作業の効率化は、作業員の身体的負担の軽減と、現場全体の生産性向上につながります。
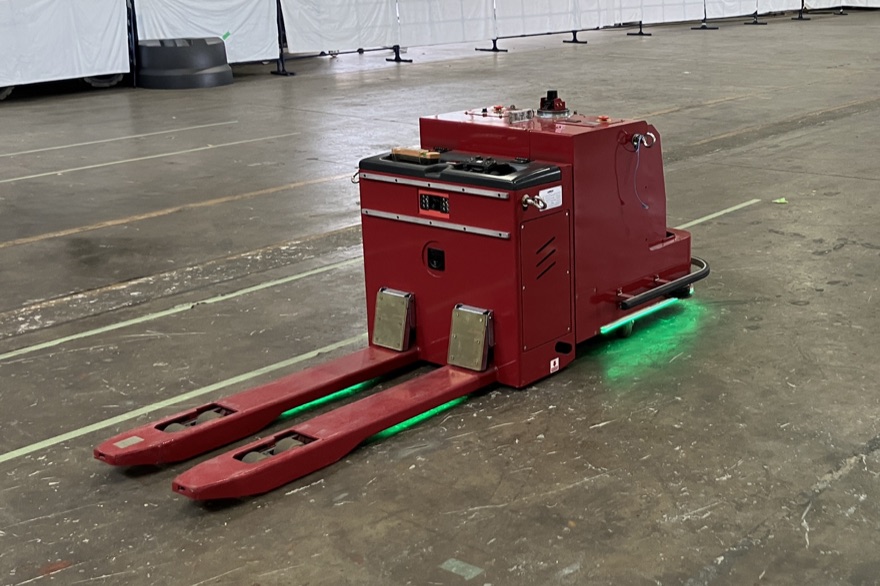
竹中工務店が鹿島建設、アクティオと共同開発した「資機材自動搬送ロボット」は、これまで人の手に頼っていた現場内の横移動(水平搬送)と、エレベーター等と連動した縦移動(揚重搬送)を自動化するシステムです。作業員が不在となる休憩時間や夜間に資機材を事前配置することで、昼間の作業効率を高め、建設現場の生産性向上に貢献します。
開発の背景
これまでの建設現場では、建設作業員が付帯作業として、手押し台車やフォークリフトを使って資機材を運搬していました。この手法では、通路の混雑による作業効率の低下や、接触事故などの安全リスクが避けられません。また、資機材の搬送は身体的負担が大きいだけでなく、工事工程やエレベーターの運行との綿密な調整が必要となるため、省人化・自動化が求められていた業務の一つでした。本ロボットは、作業員が少ない夜間や休憩時間を活用して必要な場所へ資機材を搬送し、作業開始時の手待ち時間の削減を図ります。
本技術の特長
スムーズな走行を支える自己位置推定
2D LiDARが前方270度の範囲の物体を検知し、自己位置の把握に利用します。2D LiDARによって取得した点群データと、建物のBIMデータから作成した自動走行用地図をマッチングさせ、自己位置を推定しながら設定したルートを自律走行します。
障害物検知と資機材判別を行うセンサー技術
搬送ルート上に自動走行用地図にはない障害物などを検知した場合、自動で停止します。また、本体のコードリーダーが資機材用パレットに貼付された2次元コードを読み取ることで、搬送対象の資機材を判別します。
工事用エレベータや管理システムとの連携
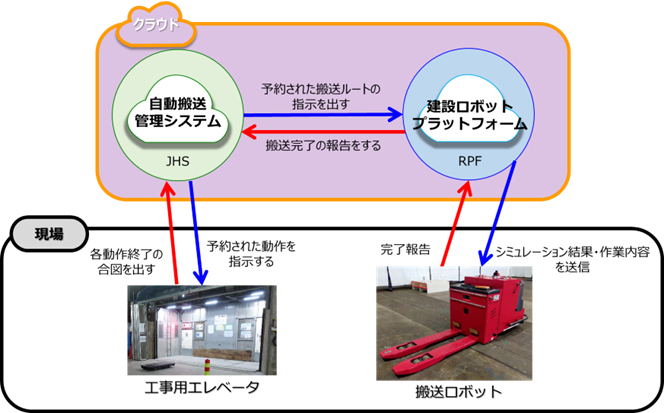
本ロボットは、工事用エレベータ、竹中工務店が開発した「建設ロボットプラットフォーム(RPF)」、および鹿島建設が開発した「自動搬送管理システム(JHSアプリ)」と相互に連携しています。アプリを通じて搬送予約やルートを指示し、RPFが運行制御や状態管理を担うことで、円滑な自動搬送を支援します。
仕様
| 仕様 | |
|---|---|
| 外形寸法[mm] | L2,386×W988×H920 |
| 最大可搬重量[kg] | 2000 |
| 本体質量[kg] | 660 |
| 搬送対象 | パレット、台車、ボード材 |
まとめ
「資機材自動搬送ロボット」は、作業員の負担となっていた揚重・運搬作業を自動化し、現場のスマート化を進めるソリューションです。BIMや工事用エレベーター、管理システムとの連携により、夜間や休憩時間を活用した水平搬送と揚重搬送を自動化します。これにより、作業開始時には必要な資機材が揃う環境を創出し、生産性を向上させます。